

编程语言AI算法
GTC 2026 前瞻:Rubin 平台与 AI 工厂架构解析
GTC 2026 聚焦 AI 基础设施升级,核心在于从训练转向推理及 AI 工厂建设。Rubin 平台作为硬件底座,采用机架级架构而非单芯片模式,旨在降低单位智能成本。会议将探讨物理 AI、智能体 AI 及推理优化,标志着行业竞争焦点从单纯算力转向实际部署效率与经济性。
GTC 2026 聚焦 AI 基础设施升级,核心在于从训练转向推理及 AI 工厂建设。Rubin 平台作为硬件底座,采用机架级架构而非单芯片模式,旨在降低单位智能成本。会议将探讨物理 AI、智能体 AI 及推理优化,标志着行业竞争焦点从单纯算力转向实际部署效率与经济性。

综述由AI生成梳理了从前端基础到 AI 智能体的完整学习路径。内容涵盖 HTML/CSS/JS 基础、React/Vue 框架、前后端交互、DevOps 自动化,直至 AI Agent 的构建。通过五个阶段的实战项目建议,帮助开发者掌握大模型应用开发能力,实现从传统编码向智能化开发的转型,提升在 AI 时代的竞争力。
综述由AI生成针对 Ubuntu 22.04 系统,详细演示了如何在 ROS 2 Humble 环境下配置宇树 Unitree 机器人(Go2/B2/H1)的开发环境。重点解决了 CycloneDDS 通信配置、静态 IP 设置及 unitree_ros2 功能包的编译与连接测试问题,帮助开发者快速实现底层 DDS 系统与 ROS 2 节点的直接通信,避免 Foxy 版本的复杂编译步骤。
综述由AI生成在 Android 设备上实现高效的语音识别一直是个挑战,尤其是处理中文这种复杂的语言。最近我尝试将 OpenAI 的 Whisper 模型集成到 Android 应用中,过程中遇到了不少坑,也总结了一些优化经验,分享给大家。 移动端语音识别的特殊挑战 **算力限制**:相比服务器,手机 CPU 和 GPU 性能有限,特别是低端设备。直接运行原始 Whisper 模型会导致延迟高、耗电快。 **内…

综述由AI生成AI 技术从规则驱动进化至深度学习与大模型时代,核心在于数据、算法与算力的结合。文章梳理了 AI 发展历史、工作原理及落地场景,涵盖工作提效、生活便捷及产业升级应用。同时探讨了信息安全、就业替代与伦理风险等挑战,建议普通人通过体验工具、解决具体问题保持独立思考来拥抱 AI 浪潮。

Sobel 算法是一种基于图像梯度的边缘检测方法,利用一阶微分算子定位灰度突变区域。通过水平与垂直方向的 3x3 卷积核计算梯度分量 Gx 和 Gy,进而合成梯度幅值与方向。该算法抗噪性较好且实现简单,适用于快速初步边缘检测、车道线识别及医学图像增强等场景。相比 Roberts、Prewitt 和 Canny 算子,Sobel 在噪声抑制与计算效率间取得平衡,但边缘较宽且对斜边检测能力有限,常作为预处理步骤或结合高斯滤波使用。

对比 Dify、Coze 等开源方案,重点介绍 BISHENG 企业级 AI 平台。核心亮点包括专家级通用 Agent'灵思'、低代码 Workflow 编排、企业级安全管控及高精度文档解析。架构分为交互、应用、核心、基础设施四层。适用场景涵盖知识管理、GPTs 助手、流程自动化、报告生成等。适合有技术储备的企业团队快速搭建生产级 LLM 应用。
C++ 内存泄露指动态分配内存未释放。常见原因包括只分配不释放、指针覆盖、类中未写析构函数及异常导致释放代码跳过。预防方法包括配对使用 new/delete、手动定义析构函数及使用 RAII 思想。RAII(资源获取即初始化)通过对象生命周期绑定资源管理,利用构造函数获取资源、析构函数释放资源,实现自动管理,避免泄漏。C++11 智能指针是 RAII 的典型应用,此外还可用于文件句柄、锁等资源管理。

综述由AI生成详细对比了 PyCharm、Visual Studio Code、Sublime Text、Vim、Emacs、IDLE 等主流 Python 集成开发环境及代码编辑器。内容涵盖各工具的定义、兼容性、优缺点分析,并特别针对人工智能、大数据领域推荐了 Spyder 和 Jupyter Notebook。文章还提供了基于经验水平和项目类型的选择指南,帮助开发者根据自身需求挑选最合适的开发工具。

Visual Studio 集成 GitHub Copilot 提供 AI 代码提示,但在刷题或练习场景下可能影响独立思考。通过点击右上角 Copilot 图标进入设置菜单,取消启用选项即可关闭该功能,从而避免 AI 辅助干扰编程练习过程。

综述由AI生成搜狐大模型算法工程师面试题涉及大模型架构、微调技术及推理加速等核心知识点。文章详细解析了 BART、T5、GPT、GLM 等主流架构差异,阐述了 Prefix LM 与 Casual LM 的 Attention Mask 区别,深入讲解了 LoRA 微调原理及 Instruction Tuning 与 Prompt Learning 的不同应用场景。此外,还介绍了 vLLM 推理加速框架中的 PagedAttention 机制,并提供…
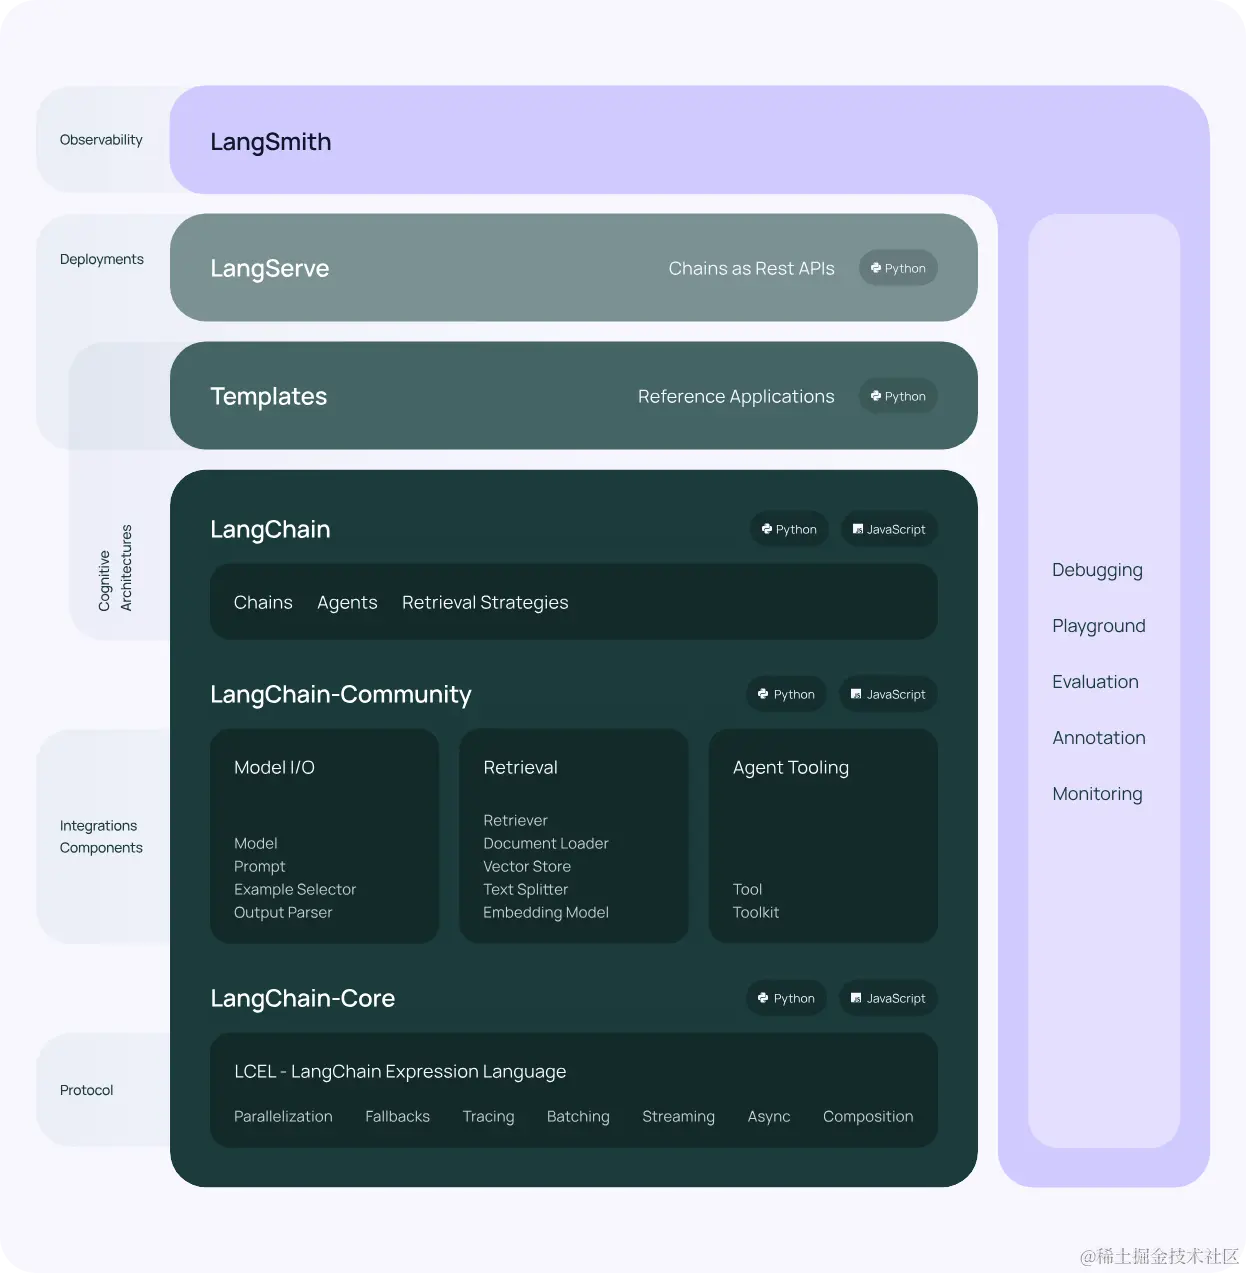
综述由AI生成LangChain 中文本加载器的核心作用及具体使用方法。涵盖了 TXT、CSV、PDF、HTML、JSON、Markdown 等多种格式的加载方式,演示了 DirectoryLoader 的批量处理、多线程优化及错误处理机制。同时补充了文本切片策略、安全性考量及元数据管理等最佳实践,旨在帮助开发者高效完成非结构化数据的预处理,为构建 RAG 应用奠定基础。
综述由AI生成Stable Diffusion WebUI 报 CheckpointLoaderSimple 错误通常因缺少基础模型或 VAE 文件。下载 SD 1.5 的 safetensors 模型放入 models/checkpoints,并加入标准 VAE 到 models/vae,重启服务并调整参数即可解决。

2026 年 4 月,FAIR plus 机器人全产业链接会将在深圳举办。由深圳市机器人协会主办,活动涵盖核心零部件、人工智能算法及整机研发等全产业链展示。会议包含学术论坛、供需对接及国际展团,并发布产业发展白皮书。旨在促进具身智能机器人技术落地与全球协作。
Edge 边栏 Copilot 图标消失通常由区域设置导致。通过 PowerShell 脚本修改用户数据目录下的 Local State 文件,将 variations_country 字段设为 US 可恢复图标显示。若仍提示地区不可用,需检查网络连接或代理设置是否开启全局模式。

利用 ZeroNews 替代传统代理工具,实现 OpenClaw Gateway Dashboard 在国内网络环境下的远程访问。内容涵盖 Agent 安装与映射配置步骤,详解 Gateway Token 缺失及设备授权失败的常见报错原因及命令行解决方案。同时梳理 Dashboard 支持的对话管理、渠道集成、实例监控等功能,并强调 IP 白名单与鉴权认证等安全配置的重要性,确保网关服务在公网环境下的安全可控。

综述由AI生成基于 MATLAB 实现的无人机三维路径规划方案,采用深度 Q 网络(DQN)结合多层感知机(MLP)。文章阐述了项目目标,包括提升自主导航水平及推动行业应用。详细分析了高维状态空间处理、动态障碍物避让、奖励函数设计等挑战及解决方案。描述了模型架构,涵盖状态与动作空间定义、经验回放池机制等。最后提供了部分核心代码示例,展示了动作选择、奖励计算及训练循环逻辑,为智能无人系统路径规划提供技术参考。

提出 ZoomDet,一种针对无人机小目标检测的自适应图像变焦框架。通过轻量级偏移预测网络实现非均匀图像放大,并结合角点对齐的边界框变换解决训练推理中的坐标错位问题。在 VisDrone、UAVDT 和 SeaDronesSee 数据集上实验表明,该方法能显著提升检测精度(如 Faster R-CNN 在 SeaDronesSee 上 mAP 提升超 8%),且延迟增加极小。框架兼容多种检测架构,具有通用性和可扩展性。

综述由AI生成面壁智能 CTO 曾国洋及其团队在高效大模型领域的探索与实践。面对大模型训练成本高企的挑战,面壁智能致力于通过优化 Scaling Law、端云协同推理及软硬一体化适配来提升效率。文章详细阐述了 MiniCPM 系列模型在端侧的表现,BMTrain、BMINF 等自研框架在降低成本和提升速度上的作用,以及与昇腾 AI 在国产化算力上的深度合作。曾国洋强调,AGI 的实现不仅需要算法突破,更需要数据、算力与算法的紧密结合,通过高效路线降低…

WorkBuddy 作为桌面智能体支持多模态任务生成。通过配置 QQ 开放平台账号获取 AppID 和 Secret,并在 WorkBuddy 中设置 Claw 插件及回调地址,可实现通过 QQ 发送指令驱动后台 Agent 协同工作,完成定时监控或报告生成等自动化任务。