
MATLAB / OctaveAI算法
基于深度强化学习的多无人机辅助边缘计算网络路径规划
综述由AI生成研究了基于深度强化学习(DRL)的多无人机辅助边缘计算网络路径规划问题。针对传统方法在动态环境下适应性不足,文章分析了 UAV-MEC 网络架构,介绍了 DDPG、MADDPG 等核心算法在多智能体协同中的应用。通过仿真验证了 DRL 在最大化卸载数据量、最小化能耗及降低延迟方面的有效性,并讨论了状态空间爆炸、实时性等挑战及未来融合元学习与联邦学习的发展方向。
综述由AI生成研究了基于深度强化学习(DRL)的多无人机辅助边缘计算网络路径规划问题。针对传统方法在动态环境下适应性不足,文章分析了 UAV-MEC 网络架构,介绍了 DDPG、MADDPG 等核心算法在多智能体协同中的应用。通过仿真验证了 DRL 在最大化卸载数据量、最小化能耗及降低延迟方面的有效性,并讨论了状态空间爆炸、实时性等挑战及未来融合元学习与联邦学习的发展方向。

DeepSeek 是一款高性能大语言模型,支持多轮对话、代码生成及复杂任务处理。详细介绍其访问方式、提示词工程技巧、API 调用方法及在编程场景中的应用,帮助用户高效利用该工具提升生产力。

综述由AI生成英国利物浦大学团队在 Nature 发表论文,展示了一种基于 AI 的移动机器人化学家系统。该系统采用模块化设计,配备 KUKA 机器人及多种传感器,能自主完成试剂添加、反应监测及数据分析。通过启发式算法而非传统机器学习,系统在数据稀缺的化学领域做出合理决策,显著提升了超分子化学和药物化学的合成效率。系统具备数据存储与追溯功能,记录失败实验以优化未来流程。尽管情境理解能力仍不及人类专家,但结合大型语言模型等技术的引入有望拓展其应用范围,…

综述由AI生成无人机与大模型结合成为近期热点。盘点了近半年八项代表性研究,涵盖机载视觉语言动作框架 VLA-AN、语义导航 AirHunt、开放环境扫描 FlyCo、低空场景评测 MM-UAVBENCH 及 UAVBench、人机交互 Chat with UAV、提示词适配 AdaptFly 以及端边云协同 CoDrone。这些工作解决了算力受限、推理频率不匹配、开放世界理解及伦理决策等关键问题,展示了从感知到规划再到交互的系统化落地路径,为低空智能…
协作机器人拖动示教通过人机交互实现直观编程。核心目标是让机器人在外力作用下呈现零力或低阻抗状态,同时保持安全约束并记录轨迹。原理基于力/力矩传感器的阻抗控制,利用高精度传感器感知关节力矩,结合正动力学模型计算重力力矩进行补偿,从而区分外部施力与自重,实现平滑跟随。

OpenClaw 与 Trae 是两款定位不同的 AI 框架。OpenClaw 基于 Python 和 C++,采用分层架构,支持多模态任务处理与分布式部署,适合复杂决策链场景。Trae 使用纯 Python,强调轻量化与企业级流程自动化,提供低代码配置与 SaaS 服务。两者在并发性能、运维成本及适用团队规模上各有优劣,开发者需根据具体业务需求选择。

介绍 Java 开发者如何使用百度地图 SN 权限签名。内容包括 SN 签名原理、开启方法、算法逻辑及 Java 代码实现。重点讲解地点搜索 2.0 接口的参数构造、MD5 加密过程及常见校验失败原因(如字符编码、参数顺序)。提供完整的请求代码示例,帮助开发者安全调用百度地图 API。

C++ 继承机制是面向对象代码复用的核心手段,允许子类在保持原有特性的基础上扩展功能。文章涵盖继承的概念定义、三种继承方式下的成员访问权限规则,以及派生类对象与基类对象的隐式转换逻辑。重点解析构造函数、拷贝构造、赋值重载和析构函数的调用顺序与实现细节,特别是初始化列表的使用和同名成员隐藏的处理方法。最后介绍通过私有构造函数或 final 关键字实现不可继承类的方法,帮助开发者规避常见陷阱,构建更健壮的类层次结构。
Python 库 business_rules 的使用方法和开发流程。该引擎可将业务规则从代码中抽离,实现独立配置与管理,替代复杂的 if-else 结构。主要步骤包括定义变量集合(继承 BaseVariables)、定义动作集合(继承 BaseActions)以及编写 YAML 格式的规则文件。支持数字、字符串、布尔及集合等变量类型,可通过修改源码扩展操作符。适用于定制化需求多、需频繁调整业务逻辑的项目场景。

LIBERO 是基于 robosuite 构建的终身机器人学习基准,涵盖空间、物体、目标导向三类知识迁移。它提供 130 个程序化生成任务,支持模仿学习与多种持续学习算法如经验回放、弹性权重巩固等。通过混淆矩阵与迁移指标评估灾难性遗忘问题,适用于研究多任务场景下的策略网络架构与知识保持能力。

综述由AI生成LLaMA 3.1 是 Meta 推出的高效大语言模型,具备更强的推理能力和开源特性。详细记录了在 GPU 环境下部署 LLaMA 3.1 的完整流程,包括环境配置、依赖安装及模型加载。通过 Streamlit 构建交互式聊天界面,实现了基于 LLaMA 3.1 的智能对话应用,展示了如何在有限资源下运行高性能模型并快速验证效果。
Llama-Factory 通过统一接口和可视化界面降低大模型微调门槛,支持全参、LoRA、QLoRA 等多种模式,适配百种开源模型。结合量化技术可在消费级显卡运行,提供 CLI 与 API 调用方式,支持分布式训练及 GGUF 导出。实践中需注意数据清洗、超参调优及安全边界,是构建垂直领域模型的高效工具。
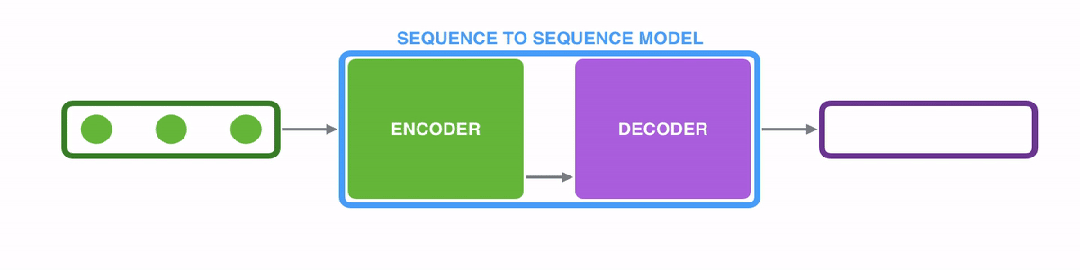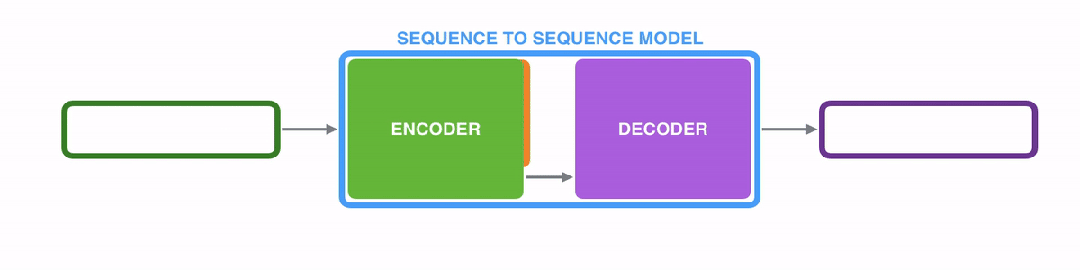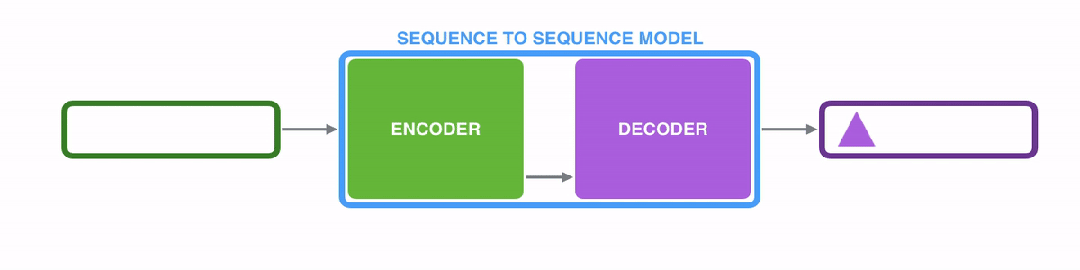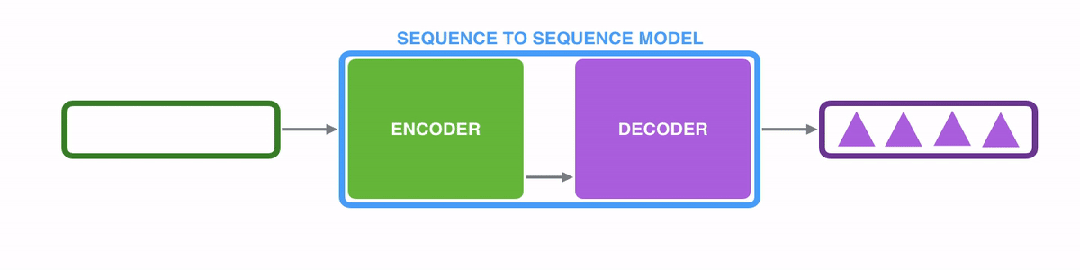
综述由AI生成深入探讨大语言模型(LLM)为何普遍采用 Decoder-Only 架构。通过对比 Encoder-Only、Encoder-Decoder 及 Decoder-Only 三种结构,分析其在预训练目标、泛化能力、训练成本及推理效率上的差异。研究表明,纯因果解码器在自监督预训练下具备更强的零样本泛化能力,且 KV Cache 机制显著提升了推理效率。尽管双向注意力有助于理解任务,但生成任务更依赖自回归特性。随着模型规模扩大,涌现能力缩小了…

综述由AI生成瑞士苏黎世联邦理工学院(ETH Zurich)研究者提出简化标准 Transformer 块的方法,在不影响收敛特性和下游任务性能的前提下,移除了残差连接、归一化层(LayerNorm)、投影和值参数以及 MLP 序列化子块。基于信号传播理论和经验证据,该简化方案在减少 16% 参数的同时,将训练和推理吞吐量提升了 16%。实验涵盖 GPT 类解码器及 BERT 编码器,验证了深度扩展与长时训练的可行性。图灵奖得主 Yann LeCun…

综述由AI生成涵盖大模型(LLMs)与深度学习面试的 11 个核心问题。内容包括大型语言模型定义及工作原理、Transformer 架构详解、注意力机制与位置编码、预训练与微调策略、上下文处理与并行化实现。此外还对比了 GPT-3 与 GPT-4 的差异,并探讨了医疗、法律、金融等特定领域的模型适配应用。文章结合代码示例阐述了自注意力、多头注意力及前馈网络等关键组件的实现细节。

综述由AI生成题目要求在固定长度数组中复写每个零并右移其余元素,需满足原地修改且不使用额外空间。正向遍历易导致后续元素被覆盖,故采用双指针结合逆向填充策略。先定义 cur 和 pre 指针定位复写边界,处理末尾为零的特殊情况,再从后往前遍历填充数组。此方案避免了元素覆盖问题,实现 O(n) 线性时间与 O(1) 常数空间的最优表现。

介绍使用 Python 结合 Selenium 自动化操作浏览器,实现大麦网演出门票的自动抢票流程。主要涉及免登录 Cookie 保存、页面元素检测、购票按钮点击及订单确认等核心功能。通过面向对象编程封装 Concert 类,利用 pickle 持久化用户状态,减少重复登录步骤。代码包含环境配置、模块导入、登录逻辑、抢票循环及下单操作。需注意此类脚本仅用于技术学习,实际抢票受平台反爬机制限制,请遵守相关法律法规及网站服务条款。
Whisper-large-v3 部署与使用中的常见故障及优化方案。涵盖启动依赖检查(FFmpeg、CUDA 版本、端口占用)、语言检测准确性提升(手动指定语言、Prompt 优化)、性能调优(fp16 半精度、禁用流式模式)、音频预处理规范(单声道 16kHz WAV)以及 API 集成技巧。通过实际案例与配置调整,帮助用户实现稳定、高效的语音识别部署。
介绍 GLM-4.6V-Flash 多模态模型的部署方案,支持单卡 RTX 3090 运行。提供 Jupyter Notebook 与 Web 图形界面双入口,分别满足开发与快速测试需求。模型采用轻量化视觉编码器与固化投影层,优化中文场景理解能力,支持广告合规识别、表格图表分析及多轮对话。API 设计兼容 OpenAI 标准,支持动态批处理与错误反馈。容器默认关闭公网访问并内置限流策略,适合生产环境集成。

LLM 结合 Embedding 构建问答系统存在多知识点聚合召回精度低、交互链路长、Token 开销大等局限。分析根源并提出优化方案:利用传统 NLP 技术(如 HanLP)进行关键词提取和成分句法分析,替代直接对原始语句 Embedding。通过提取名词短语并处理修饰、并列关系生成关键词列表,再结合 LangChain Agents 进行意图识别与工具编排。实验表明,该方法能显著提升召回精准度,降低 LLM 依赖带来的性能开销,实现…