
C算法
排序算法详解:归并排序、计数排序与稳定性分析
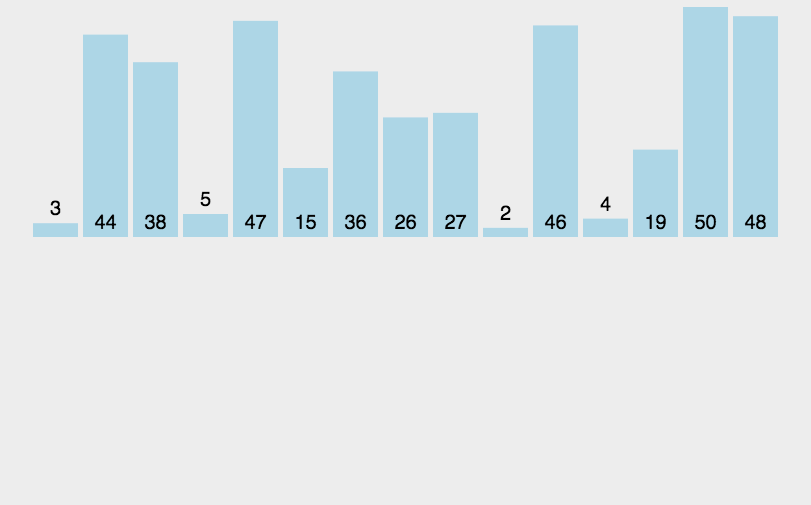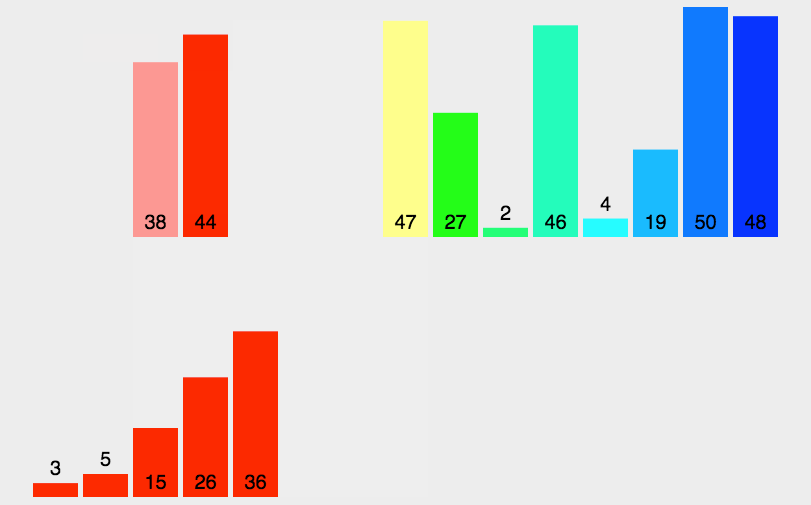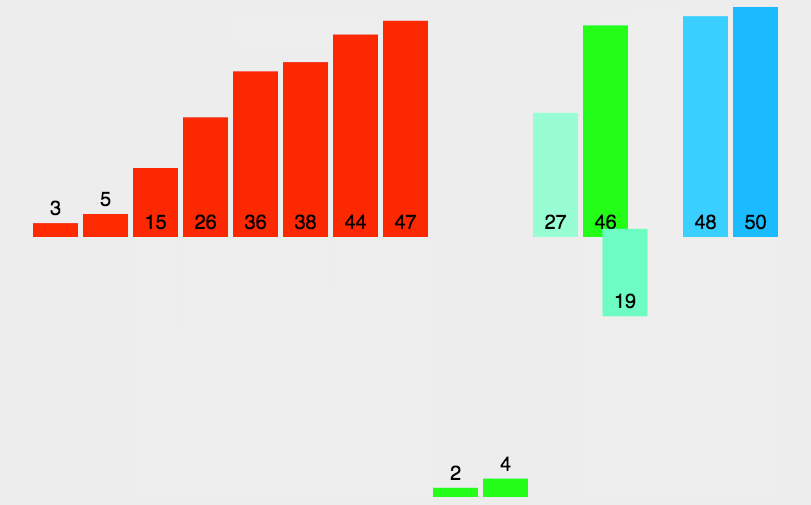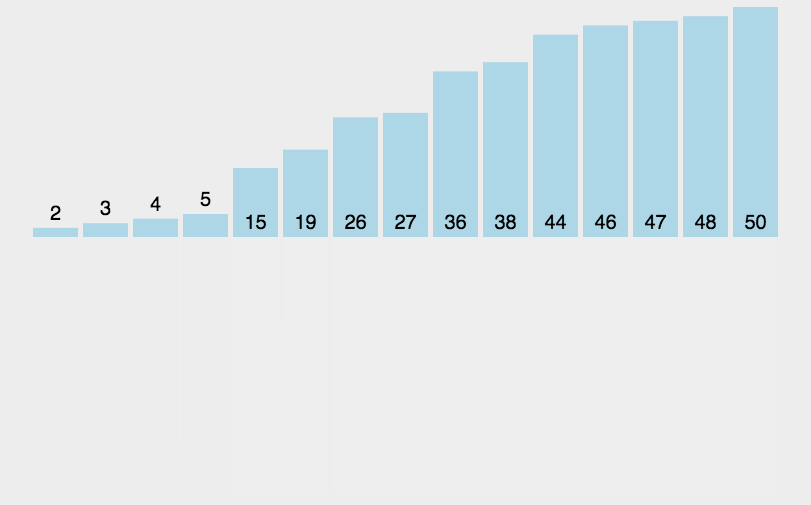
综述由AI生成详细讲解了归并排序和计数排序的原理、代码实现及复杂度分析。归并排序采用分治策略,时间复杂度 O(n log n),空间复杂度 O(n),具有稳定性。计数排序利用元素值作为索引,适用于数据范围小的场景,时间复杂度 O(n+k)。此外,文章还介绍了 memset 函数用法,区分了内排序与外排序的应用场景,并阐述了如何判断排序算法的稳定性。
综述由AI生成详细讲解了归并排序和计数排序的原理、代码实现及复杂度分析。归并排序采用分治策略,时间复杂度 O(n log n),空间复杂度 O(n),具有稳定性。计数排序利用元素值作为索引,适用于数据范围小的场景,时间复杂度 O(n+k)。此外,文章还介绍了 memset 函数用法,区分了内排序与外排序的应用场景,并阐述了如何判断排序算法的稳定性。
综述由AI生成对比分析了多款用于降低论文 AIGC 检测率的工具。首先指出纯手动修改效率低且易出错。随后评估了 DeepSeek、BEXI.ai 等工具的局限性,如中文支持差或操作繁琐。重点介绍了笔灵 AI、CheckVIP、茅茅虫等工具的特点,包括格式保留、价格及改写效果。其中笔灵 AI 因性价比高、保留原格式且无口语化问题被推荐。CheckVIP 功能全面但价格较高,茅茅虫适合精准定位改写。PaperYY 提供免费检测额度,写作狗基础版效果一般。…
二分查找作为基础且高效的搜索算法,广泛应用于有序数组及相关变体问题中。本文精选七道典型题目,涵盖标准查找、边界定位、插入位置、平方根计算、山脉峰值、旋转数组及缺失数字场景,深入剖析二段性判定逻辑与指针移动策略,提供 C++ 实现代码与关键细节说明,帮助读者构建稳固的二分思维模型。
在 Ubuntu 24.04 环境下,利用 Docker 和 NVIDIA Container Toolkit 构建双容器分布式集群,结合 Ray 调度框架与 vLLM 推理引擎,在两张 RTX 3090 显卡上部署并运行 Qwen3-4B-Instruct 大模型的完整流程。内容涵盖镜像构建、集群启动、模型下载、分布式服务配置及交互测试脚本,旨在实现单卡独占资源下的多卡协同推理,提升吞吐量与并发处理能力。
综述由AI生成执行式 AI 的核心概念、底层架构及 ReAct 算法原理。内容涵盖 Agent 分层设计、工具调用机制、实施步骤及最佳实践。通过案例分析展示了文档处理等场景的应用效果,并提供了模型选择、成本优化及安全建议,旨在帮助开发者掌握 API 调用基础以构建自主任务执行的智能体系统。
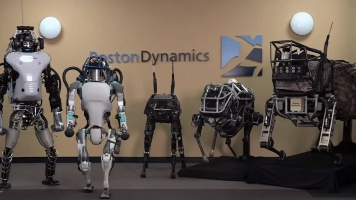
综述由AI生成回顾了 Boston Dynamics 自 1992 年成立以来的发展历程,重点分析了以 BigDog 为代表的第一代液压驱动四足机器人的设计哲学、机械结构、传感与控制架构。文章探讨了其在动态鲁棒性方面的工程突破,以及液压系统带来的能耗、噪声与维护成本等商业化局限。同时总结了从实验验证到电驱动转型的技术演进路径,强调了底层控制与感知智能协同对机器人产品化的重要性。
ChatGLM-6B 大模型的基本架构、环境配置、推理方法及微调流程。内容涵盖 GLM 架构原理、基于 HuggingFace 的模型加载与对话代码、P-Tuning V2 参数高效微调方案以及 INT8 量化部署技巧。文章旨在帮助开发者在消费级显卡上快速上手大模型的本地化应用与定制开发。
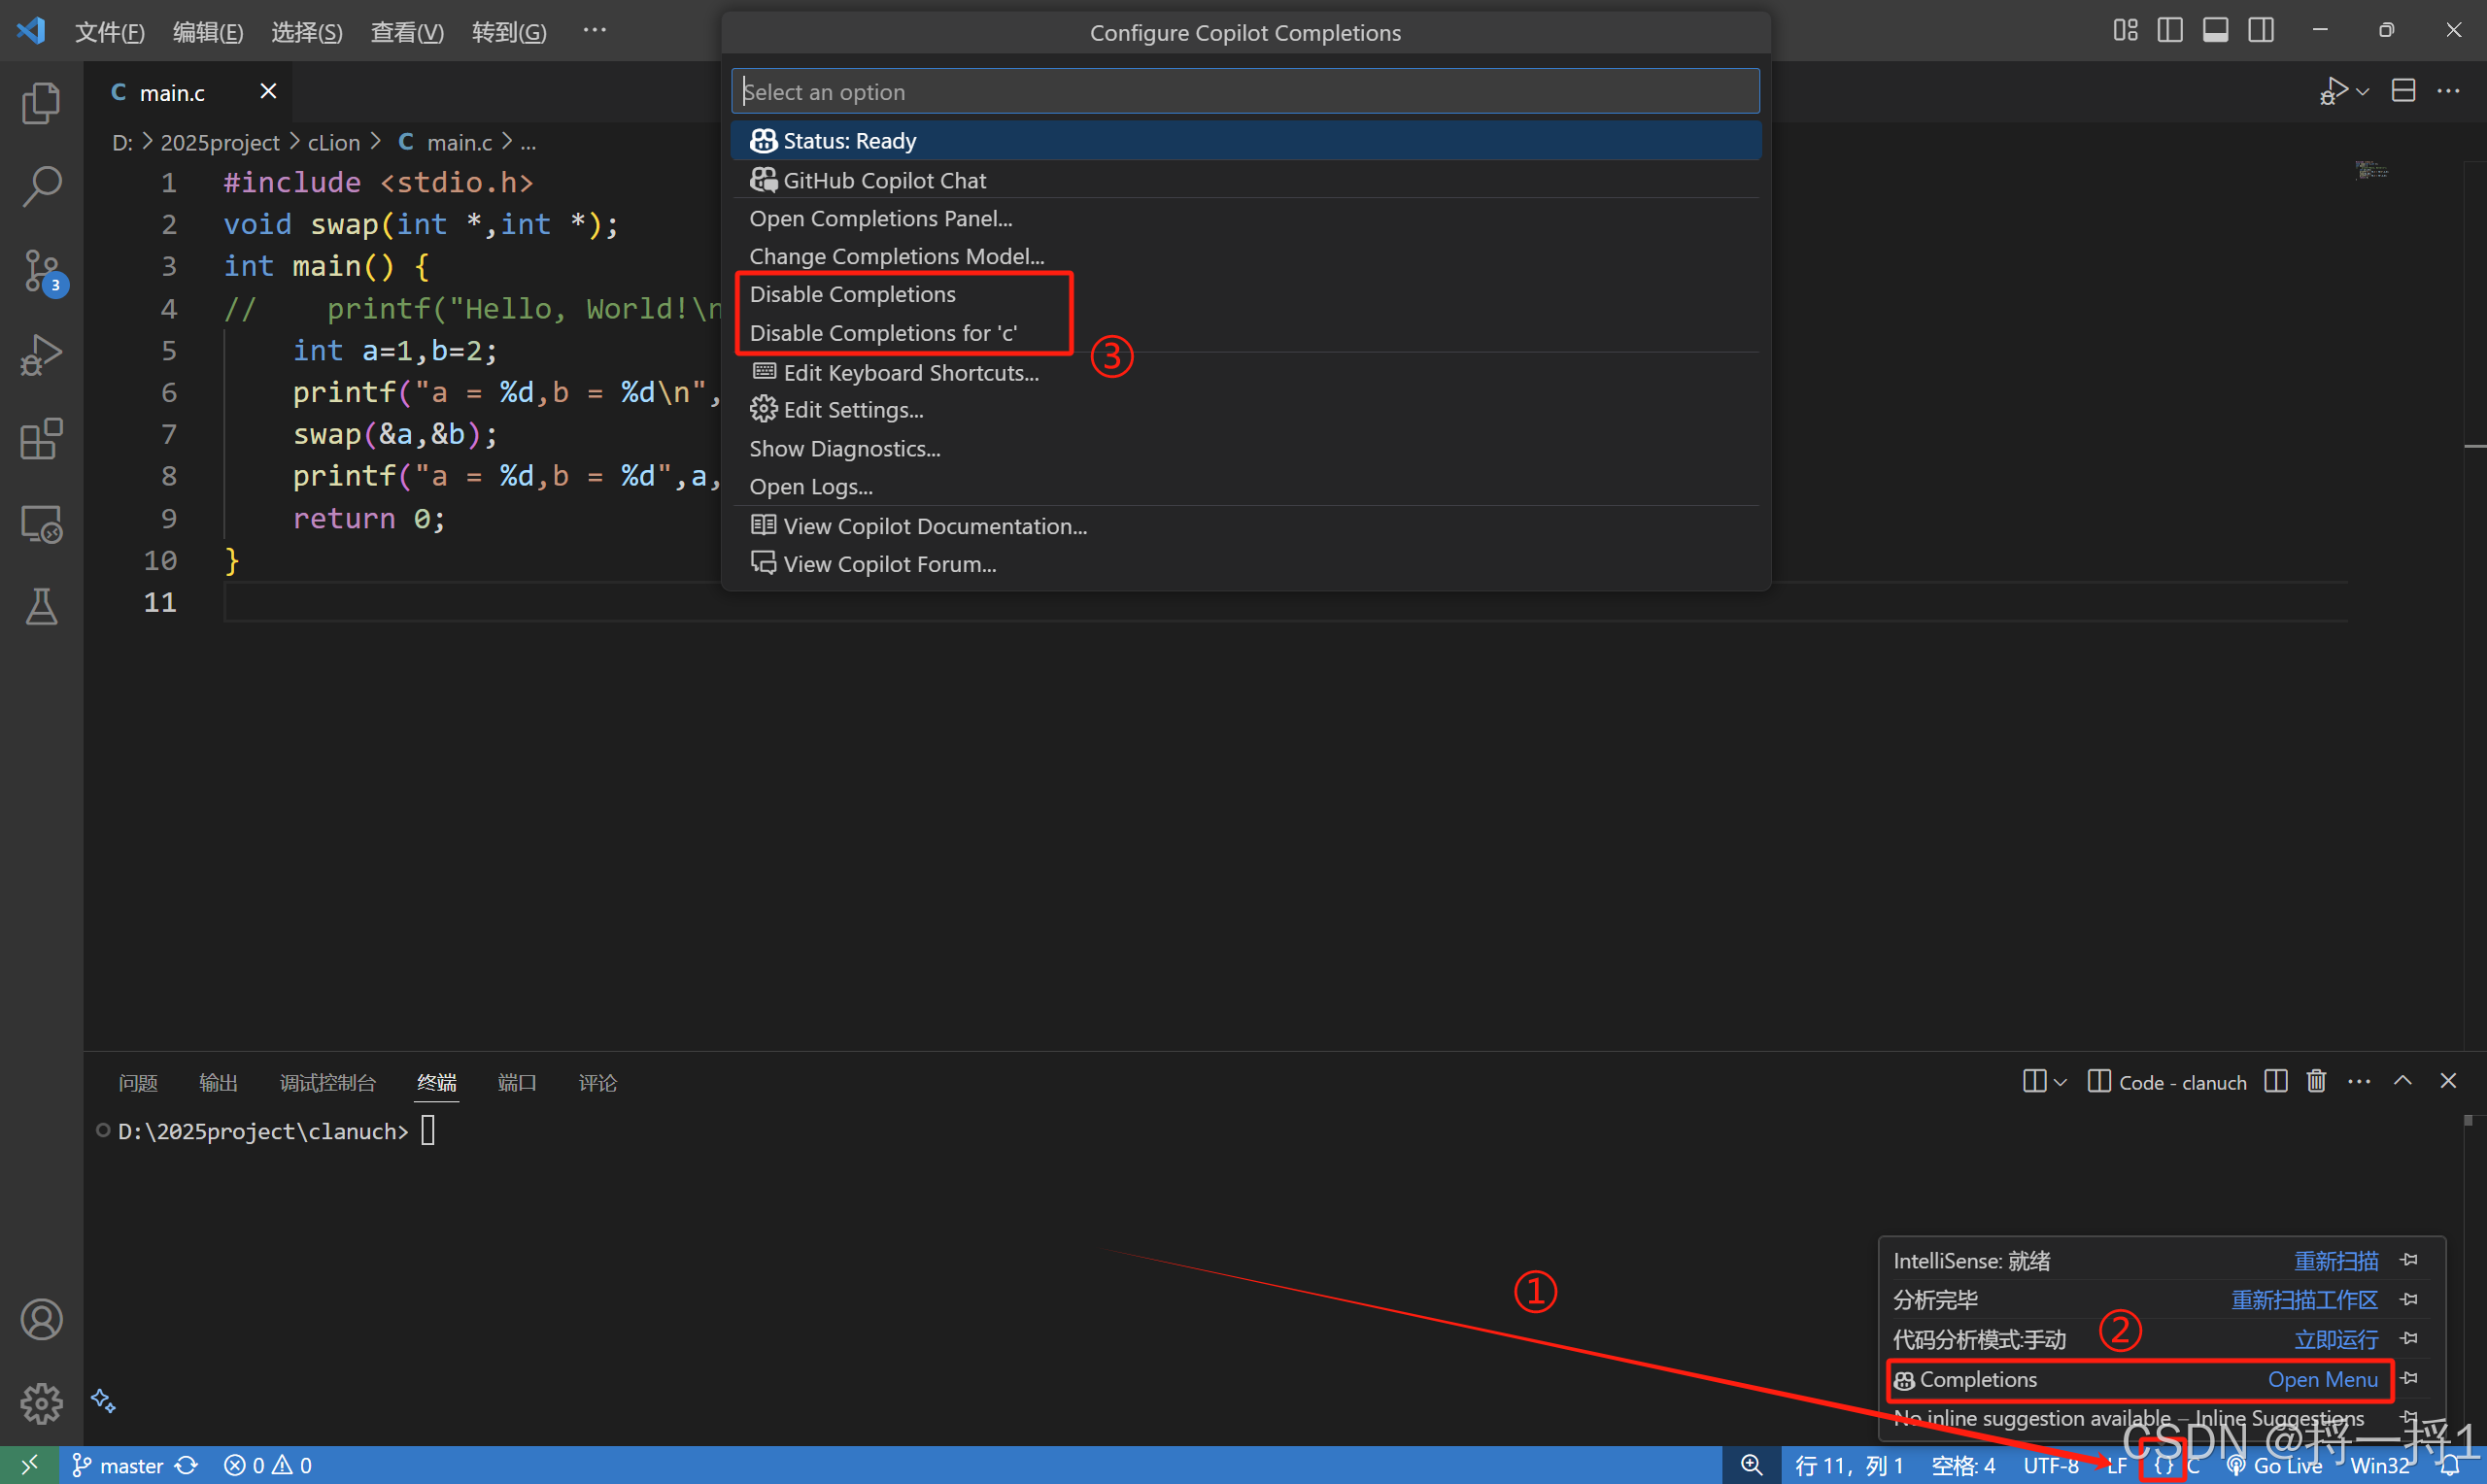
VS Code 环境下刷题时若需避免 AI 辅助干扰,可通过 Copilot 菜单临时禁用智能补全功能。点击编辑器右上角花括号图标,选择 Disable Completions 即可实现全局或单语言关闭,有助于强化独立编码能力的训练。
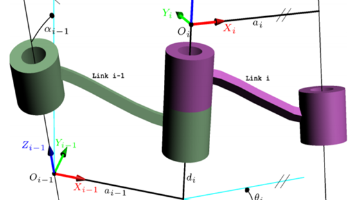
综述由AI生成对比了机器人运动学建模中的标准 DH(SDH)与改进 DH(MDH)参数法。主要区别在于连杆坐标系建立位置不同(SDH 在远端,MDH 在近端)及变换矩阵乘法顺序相反。SDH 适用于开链结构,而 MDH 对开链、树状及闭链结构均适用且无歧义。文中还指出了在使用旧教材公式计算几何雅可比矩阵时,因 DH 参数定义不同导致的差异,并提供了基于改进 DH 的 MATLAB 代码示例。
盘点 5 款免费 AIGC 检测工具,涵盖学术云端、AIGC Detector 等,提供高精度检测与多格式支持功能。同时分享同义词替换、结构调整等降重实践方法,辅助提升论文原创性,应对 AI 生成内容查重挑战。
FANUC 机器人 PR 寄存器用于存储关节或笛卡尔坐标,支持 TP 和 Karel 程序操作。可通过示教器手动修改、TP 程序赋值及偏移计算、Karel 函数读写。高级用法包括坐标系切换、TCP 通信联动及坐标互转。常见问题涉及权限、坐标系匹配及数值超限。PR 是机器人灵活控制的核心工具。
综述由AI生成介绍基于 Vitis AI 将 PyTorch 模型部署到 FPGA(如 Kria KV260)的完整流程。涵盖环境搭建、模型导出为 ONNX、INT8 量化校准、编译生成 DPU 指令及板端推理验证。通过实例展示了 ResNet-50 等模型在 FPGA 上的高性能低功耗运行方案,并总结了常见编译错误与性能优化技巧,适合边缘 AI 开发者参考。
Vivado 是 Xilinx 开发的 FPGA 设计工具, Vivado License 文件的获取、申请、配置及管理方法。内容涵盖 WebPACK 与设计版区别、浮动与固定许可证机制、License Server 部署流程、以及常见故障排查。适用于 FPGA 开发者及嵌入式工程师进行环境搭建。
Stable Diffusion v1.5 模型通过提示词工程实现图像风格迁移。核心在于构建包含主体、风格及质量修饰的英文正向提示词,配合负向提示词过滤瑕疵,并调整采样步数与引导系数等参数。涵盖油画、水彩、像素三种风格的配置示例,以及常见问题排查技巧,帮助用户快速掌握从照片到艺术品的转换流程。
整理 LeetCode 热题 100 核心算法模板与解题思路。涵盖哈希、双指针、滑动窗口、链表、树、图论、动态规划等数据结构。提供 Java 代码实现,含关键心法、复杂度分析及经典例题。帮助开发者系统化掌握高频考点,提升刷题效率与编码能力。
AUTOCRAWLER 框架,一种结合大型语言模型(LLM)与网页爬虫生成的两阶段方法。针对传统包装器适应性差及现有 LLM 代理可重用性低的问题,该框架利用 HTML 层次结构进行渐进式理解,通过自顶向下与回溯操作优化 XPath 生成。实验表明,该方法能有效精简 DOM 树,提升动作序列的通用性与执行效率,尤其在处理复杂网页结构时展现出优于基准模型的性能。
一、PX4 是什么? PX4 是一套开源的飞控系统(Flight Control System),适用于多种类型的无人机与机器人。它不仅仅是一个固件,而是一个完整的无人系统开发生态,包括飞控软件、仿真平台、通信协议、地面站和开发工具链。 PX4 的组成: **PX4-Autopilot**:飞控固件主仓库(C++ 开发) **QGroundControl**:图形化地面站,便于调参与监控 **MA…
介绍如何在个人电脑上通过 Ollama 和 WebUI 本地部署 Llama3 大模型。步骤包括安装 Ollama 客户端、下载模型文件、配置 Node.js 环境以及部署开源 Web 界面。该方案支持离线使用,保护数据隐私,适合开发者在本地体验大语言模型能力。内容涵盖环境准备、详细安装流程、模型交互测试及常见问题解决,帮助用户快速搭建本地 AI 开发环境。
综述由AI生成ComfyUI_smZNodes 是一款用于 ComfyUI 的自定义节点集合,旨在解决 Stable Diffusion WebUI 与 ComfyUI 之间图像生成效果不一致的问题。其核心组件 CLIP Text Encode++ 能够生成与 WebUI 完全相同的嵌入向量,支持提示词编辑、AND/BREAK 关键字及权重标准化等功能。文章介绍了三种安装方式(Manager 一键安装、Git 克隆、手动下载),详细解析了节点的核心功…
综述由AI生成六种免费使用 Google Gemini 大模型的渠道与方式。包括聚合平台 NiceAIGC、官方工具 Google AI Studio 及官网、竞技场 LMArena、API 中转站 ZenMux 以及企业级试用方案。针对不同用户群体(小白、开发者、企业)提供了相应的选择建议,旨在帮助用户零门槛体验 AI 能力并集成到实际应用中。