

C#大前端算法
Unity VR 眼镜端高分辨率全景视频播放性能优化
VR 头显高分辨率全景视频播放面临解码器能力受限、带宽限制及 GPU 负载过高等挑战。通过硬解与软解方案选型、视野裁剪分块播放、动态降级多码率自适应、Shader 拼接与 GPU 并行渲染以及 FOV 预测缓存调度等策略,可有效保障 60FPS 流畅体验。实测表明在 Pico 4U 设备上,H.265 编码 8K 分辨率下配合上述优化可实现稳定播放。
VR 头显高分辨率全景视频播放面临解码器能力受限、带宽限制及 GPU 负载过高等挑战。通过硬解与软解方案选型、视野裁剪分块播放、动态降级多码率自适应、Shader 拼接与 GPU 并行渲染以及 FOV 预测缓存调度等策略,可有效保障 60FPS 流畅体验。实测表明在 Pico 4U 设备上,H.265 编码 8K 分辨率下配合上述优化可实现稳定播放。

综述由AI生成探讨大模型技术在安防领域的应用现状与前景。分析了传统安防系统在数据处理和泛化能力上的局限,介绍了云从科技从容大模型及其人机协同操作系统(CWOS)架构。重点阐述了行人基础大模型在细粒度属性识别、人一物交互(HOI)检测中的突破,以及设备运维、入侵检测等场景的实践案例。同时讨论了智能监控、自主巡逻等未来机遇,并指出数据安全、可解释性及算力成本等挑战,为行业数智化转型提供参考。

通过 LLaMA-Factory 完成 Qwen3-VL 多模态大模型的 LoRA 微调、合并及 vLLM 部署全流程。涵盖环境配置、WebUI 操作、命令行导出及 API 对接,解决显存限制与数据集配置问题,适用于多模态应用落地场景。

综述由AI生成链表尾指针指向链表最后一个节点,配合头指针使用。其核心优势在于支持 O(1) 时间复杂度的尾部插入操作,避免了遍历链表寻找尾部的开销,从而显著提升长链表的操作效率。实现时需维护头尾指针状态,初始化时均置空,首次插入时同步更新,后续插入时仅更新尾指针引用。该机制常用于队列等需频繁尾部操作的场景。
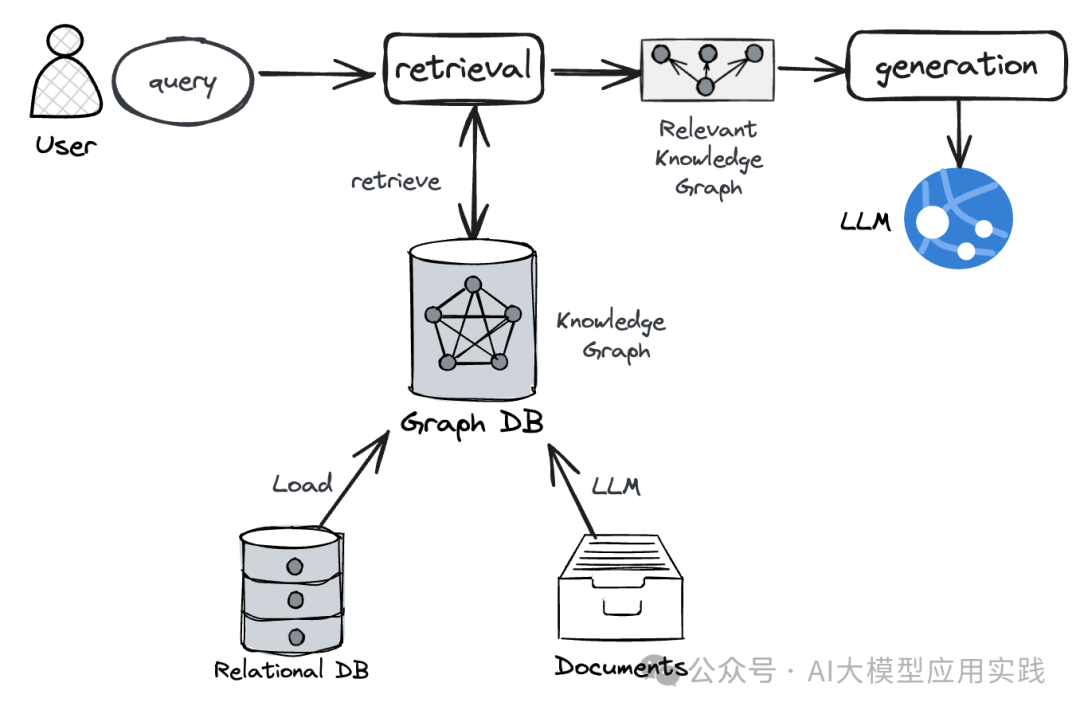
综述由AI生成介绍如何利用 LlamaIndex 和 Neo4j 构建基于知识图谱的 GraphRAG 系统处理非结构化文本。通过 LLM 从文本抽取实体关系三元组存入图数据库,结合向量检索与关键词检索实现融合查询。文章涵盖数据清洗、图谱构建、索引生成及查询引擎搭建全流程,旨在提升复杂关系理解下的生成质量并减少幻觉。此外还补充了 Chunk 策略、嵌入模型选择及路径深度控制等优化建议,帮助开发者在实际场景中更好地应用 GraphRAG 技术。

综述由AI生成OpenClaw 的爆火标志着 AI 从对话层向执行层跨越,验证了低门槛、高自动化、可落地的核心逻辑,倒逼低代码 AI 从工具叠加向生态重构升级。当前低代码 AI 面临技术融合度不足、落地门槛高、生态协同弱等痛点。未来三年,低代码 AI 将呈现五大趋势:AI 执行层深度集成实现全流程自动化、低门槛普惠化使业务人员成为核心开发者、开源生态一体化实现跨工具联动、垂直行业定制化深耕细分场景、数据安全与合规常态化推动本地部署。低代码 AI 的未…

二分查找算法常用于解决有序数组中的定位问题。针对 x 的平方根,利用数值平方的单调性,通过二分缩小范围寻找最大整数解,需注意 long long 防止溢出。针对搜索插入位置,根据目标值与中间值的比较结果调整左右边界,当目标值大于所有元素时需特殊处理返回长度。代码基于 C++ 实现,逻辑严谨且注重边界条件。

综述由AI生成基于 Visual C++ MFC 框架的计算机图形学基础开发实践。通过创建单文档 MFC 项目,利用 CDC 类提供的 MoveTo、LineTo、Rectangle 等函数绘制点、线、面等基本图形元素,模拟行政中心、道路、河流及建筑布局。此外,还演示了使用 Polygon 函数绘制叶片投影并实现居中显示的方法。文章涵盖了从项目搭建到具体绘图逻辑的实现过程,为二维图形在屏幕坐标中的映射及三维建模基础提供了示例。

介绍自然语言处理在客户服务中的应用,涵盖聊天机器人、情感分析及意图识别。详解 BERT、GPT-3 等模型技术实现,包含文本预处理、模型训练优化及对话上下文等挑战。通过 Python 实战项目展示智能客服聊天机器人开发流程,涉及系统架构、Tkinter 界面及 OpenAI API 调用,助力开发者掌握 NLP 技术应用以提升客户体验与服务效率。

C++ 引用作为变量别名,无需开辟内存空间,常用于传参以减少拷贝开销及返回对象引用。内联函数在编译期展开调用代码,避免栈帧建立提升效率,但可能导致代码膨胀。nullptr 关键字用于替代 NULL 宏,解决类型转换歧义问题,确保空指针安全。三者结合使用可优化 C++ 程序性能与安全性。

综述由AI生成使用两个栈实现队列以及使用两个队列实现栈的方法。栈实现队列时,一个栈用于入队,另一个栈用于出队,当出队栈为空时将入队栈元素转移。队列实现栈时,利用两个队列交替存储,将非空队列的元素转移到空队列中保留最后一个元素作为栈顶。提供了完整的 Java 代码示例。

综述由AI生成C++ 中哈希表(Hash Table)的封装与实现原理。内容涵盖哈希函数的设计(除法散列法)、哈希冲突的产生原因及负载因子的概念。重点讲解了两种解决哈希冲突的方法:开放定址法(含线性探测、二次探测)和链地址法(拉链法)。文章提供了完整的 C++ 模板代码实现,包括初始化、插入、查找、删除及扩容策略(基于质数列表的动态扩容),并针对非数字类型(如字符串、浮点数)的哈希处理进行了特化说明。
综述由AI生成介绍 Audio Pixel Studio 是一款基于 Streamlit 和微软 Edge-TTS 引擎的轻量级语音合成工具。它支持多语言文本转语音及人声分离功能,特别适用于学术研究场景。文章详细阐述了如何利用该工具进行论文朗读、参考文献语音摘要生成以及学术演讲练习。同时提供了环境部署、配置详解及批量处理脚本示例,帮助研究者提升效率,减少视觉疲劳,实现多任务学习。

综述由AI生成介绍在搭载 Apple Silicon 芯片的 MacBook 上部署本地大模型的两种方案:Ollama 和 llama.cpp。Ollama 适合新手,支持一键拉取运行;llama.cpp 适合进阶用户,提供极致性能优化。文章涵盖环境确认、安装步骤、核心避坑点(如内存不足、端口冲突、Metal 加速)及离线配置方法,并对比了两者优缺点,帮助用户根据需求选择合适的部署方式。

综述由AI生成Pi0 机器人 VLA 大模型在昇腾 A2 平台上完成部署与测试。验证了推理性能、精度及功能完整性。结果显示单次推理延迟约 65ms,位置误差 0.0124m,姿态误差 0.052rad,均优于目标值。国产算力平台已具备支撑人形机器人智能化发展的能力。

综述由AI生成基于 Kotlin 和 Android 属性动画技术,实现了一款包含基础、进阶、困难三个难度的糖果捕捉小游戏。核心逻辑涉及动态视图创建、屏幕坐标随机生成、相似三角形计算平移距离以及递归算法确保视图移出屏幕。文章详细解析了不同难度下的数学模型与代码实现细节,并提供了优化建议。

综述由AI生成详细阐述了 Python 爬虫中常见验证码的自动识别技术方案。内容涵盖文字验证码、图像验证码和滑动验证码三大类。针对文字验证码,介绍了基于 Tesseract OCR 的传统方法及基于 Keras/TensorFlow 的深度学习 CNN 模型构建;针对图像验证码,提出了迁移学习和目标检测的思路;针对滑动验证码,深入解析了 OpenCV 模板匹配算法及坐标计算逻辑。此外,文章还提供了环境搭建、代码示例、反爬对抗策略及法律合规建议,旨在帮…
SLAM Toolbox 是基于 ROS 的开源框架,支持大规模环境下的终身建图与定位。文章涵盖环境部署、三种启动模式(定位、异步建图、同步建图)、核心参数调优及多机器人协同方案。通过优化内存效率与实时性能,解决传统 SLAM 在大规模场景中的瓶颈。实战案例展示其在仓储物流与服务机器人中的应用效果,并提供求解器选择与常见问题解决方案,助力开发者实现高精度地图构建与稳定定位。
RISC-V 五级流水线 CPU 设计中,取指通路常因组合逻辑过长导致频率瓶颈。通过预计算 PC+4、强制指令存储器使用 BRAM、将分支预测单元流水化以及引入异步预取引擎,可显著缩短关键路径延迟。实测表明,优化后频率提升近 70%,IPC 改善明显。核心在于平衡关键路径、指令供给连续性与面积功耗,而非单纯依赖综合工具。

综述由AI生成数据结构与算法的基本定义,重点对比了递归与迭代两种算法策略。阐述了迭代的循环执行特性及递归的调用栈机制,分析了尾递归优化原理及递归树在分治问题中的应用。通过代码示例展示了两者在求和与斐波那契数列中的实现差异,指出递归虽直观但消耗更多内存,迭代效率通常更高。