
PythonAI算法
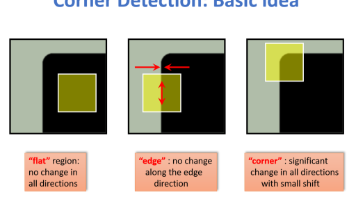
角点检测算法:Harris 与 FAST 方法
综述由AI生成计算机视觉中两种经典的角点检测算法:Harris 和 FAST。Harris 基于图像梯度分析,通过计算结构张量和特征值判断角点,鲁棒性强但对计算资源要求较高;FAST 基于像素强度比较,利用 Bresenham 圆采样,速度极快适合实时应用。文章对比了两者在速度、准确性、尺度不变性及资源消耗上的差异,并提及了 ORB 等衍生算法在现代 SLAM 中的应用。结论指出应根据实际需求在精度与速度之间权衡选择。
综述由AI生成计算机视觉中两种经典的角点检测算法:Harris 和 FAST。Harris 基于图像梯度分析,通过计算结构张量和特征值判断角点,鲁棒性强但对计算资源要求较高;FAST 基于像素强度比较,利用 Bresenham 圆采样,速度极快适合实时应用。文章对比了两者在速度、准确性、尺度不变性及资源消耗上的差异,并提及了 ORB 等衍生算法在现代 SLAM 中的应用。结论指出应根据实际需求在精度与速度之间权衡选择。
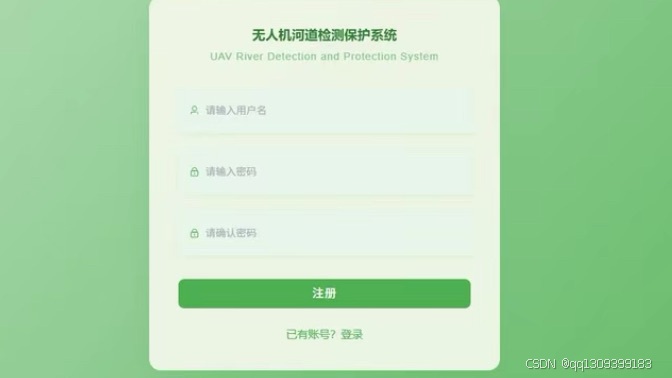
综述由AI生成本项目介绍了一种基于改进YOLO深度学习模型与DeepSeek大语言模型的河道环境智能检测与分析系统。系统采用Vue3前端、SpringBoot后端及Flask中台架构,结合PyTorch深度学习框架,支持单图、批量图片、视频及实时摄像头等多种输入方式。功能涵盖漂浮物、污染物、生物目标等高精度检测,并集成AI智能分析模块生成治理建议与报告。技术实现包括骨干网络优化、注意力机制引入及异步流式处理,适用于河道巡查、污染应急评估及智慧水务管理…
综述由AI生成基于扩散模型原理,详细解析 AIGC 插画生成的技术架构。通过 Python 代码实战,演示了如何使用 Diffusers 库加载 Stable Diffusion 模型,实现从环境配置、提示词构建到图像生成的全流程。文章涵盖参数调优技巧、风格迁移方法及游戏角色、广告海报等应用场景,并探讨了版权伦理及计算资源优化等挑战,为开发者提供完整的 AIGC 插画系统构建指南。
C++ 标准库中 std::list 为双向链表,支持双向遍历及任意位置 O(1) 插入删除,但内存占用较高且不支持随机访问。std::forward_list 为单向链表,内存占用更低,仅支持单向遍历。两者均不支持随机访问,迭代器在删除元素时可能失效。选择依据主要为是否需要双向遍历及内存敏感程度。
综述由AI生成详细阐述了 AIGC 产品经理的定义、核心职责及与传统 AI 产品经理的区别。AIGC 产品经理主要负责将 AI 生成内容能力结合于现有业务,需具备技术理解、不确定性管理、跨领域知识融合及商业化落地能力。文章对比了两者在工作流、关注重点及交付物上的差异,并梳理了 AIGC 产品经理所需的关键技能树,包括提示词工程、评估体系搭建、成本优化及安全合规。此外,文中还分析了幻觉、上下文限制等常见挑战的应对策略,并对未来智能体编排方向进行了展望。
综述由AI生成五道C语言算法题的思路与代码:两数之和用双层循环跳过超target值;珠玑妙算通过标记匹配字符避免重复;寻找奇数利用异或运算的消去性质;截取字符串可用strncpy或直接置'\0';寻找峰值先检查两端,再遍历中间找大于左右邻居的元素。
综述由AI生成昇腾 NPU 环境下部署 CodeLlama 大模型的完整流程。涵盖环境检查、依赖安装、模型加载与推理测试。通过 Python 代码示例展示单条生成、批量推理及多轮对话功能,并进行性能评估。实测显示平均延迟约 0.11 秒,吞吐量达 4727 字符/秒,验证了昇腾算力在代码生成任务中的稳定性。
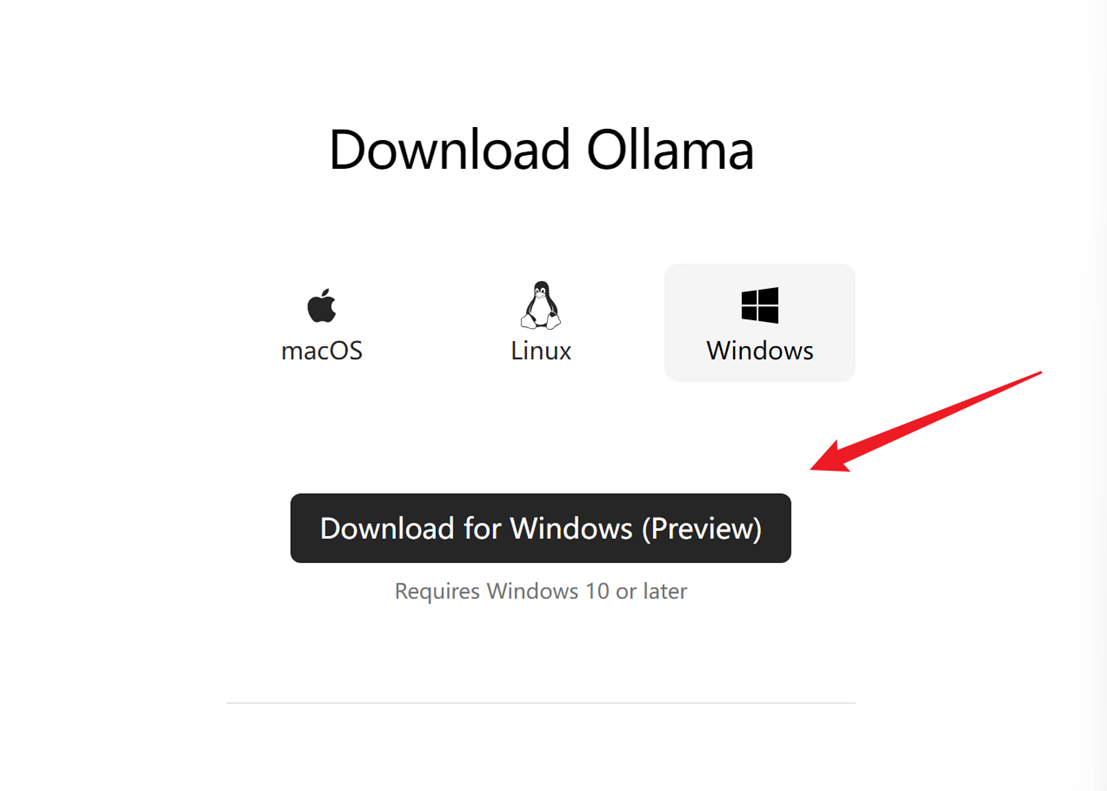
综述由AI生成Ollama 是一款支持本地运行大语言模型的开源工具。在 Windows 和 Linux 系统下安装 Ollama 的方法,包括下载官方安装包或执行安装脚本。内容涵盖模型下载命令、命令行交互模式、多行文本输入技巧以及常见环境依赖问题的解决。此外,补充了通过 API 调用模型的基本示例,帮助用户快速实现本地大模型的私有化部署与应用开发。
2026-03-18 AI 论文盘点聚焦记忆机制、长上下文搜索、医疗真实场景评测、Agent 验证流程、机器人生成式策略及世界模型 sim-to-real 迁移。分析 NextMem、SRLM、MedArena 等工作的核心思路与局限,指出 AI 系统正从单纯增强模型转向提升系统稳定性与可控性。
综述由AI生成围绕客户服务场景梳理了 NLP 的主要落点:聊天机器人、意图识别和情感分析,并给出 BERT、GPT-3 的示例代码。文章同时说明了客服文本预处理、模型训练优化以及实时性、多语言、用户体验这些实际约束。最后用 Tkinter + Transformers 搭了一个最小可用的客服聊天机器人骨架,强调先跑通闭环,再补业务数据和兜底机制。
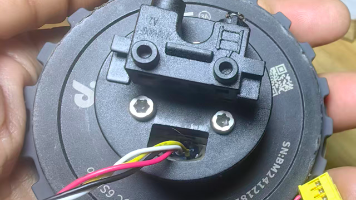
DDSM400 是一款 65mm 一体化外转子伺服轮毂电机,集成无刷电机、FOC 驱动与编码器。采用钕铁硼强磁与直驱设计,具备零背隙、低噪音及高响应特性。支持 LIN 总线通信,适配麦克纳姆轮全向底盘。拆解显示其结构包含外转子、定子线圈、轴承及尾置驱动板,额定电压 12–24V,扭矩 0.15 N·m,适合桌面级 AGV 及教育机器人场景。

综述由AI生成端到端多模态 Transformer 视频对象分割 MTTR 方法将 RVOS 任务建模为序列预测问题,利用单一多模态变换器同时处理文本和视频帧。该方法无需文本相关的归纳偏差组件及掩码精炼后处理,显著简化了流程。实验显示 MTTR 在 A2D-Sentences 和 JHMDB-Sentences 数据集上 mAP 分别提升 5.7 和 5.0,处理速度达 76 帧/秒,并在 Refer-YouTube-VOS 验证集表现强劲,超越现有…
综述由AI生成文章展示了如何在 Rust 项目中利用迭代器适配器重构 search 函数。通过替换手动循环和可变向量,使用 lines、filter 和 collect 方法简化代码逻辑。这种函数式风格减少了可变状态,便于后续并行化扩展。对比了原始实现与迭代器版本的优劣,指出虽然底层循环直觉上可能更快,但迭代器抽象能更清晰地表达过滤条件等核心概念,是大多数 Rust 程序员的首选风格。
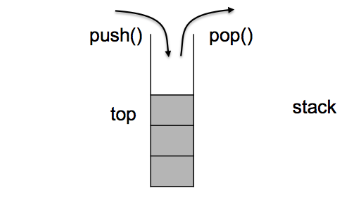
STL 容器适配器 stack 与 queue 基于基础容器封装实现特定操作逻辑。文章剖析容器适配器概念及迭代器限制原因,手动模拟实现核心接口,最后通过最小栈、逆波兰表达式求值等典型算法题展示应用场景。重点在于理解底层容器选择、接口封装思想以及利用栈队列特性解决复杂问题的思路,帮助读者夯实数据结构基础。
综述由AI生成2024 大模型典型示范应用案例集精选 99 个优秀案例,涵盖行业赋能、智能应用及生态服务三大领域。上海作为应用热土占据半数以上份额,彰显技术领先地位。报告展示了大模型在提升企业效率、优化服务及创新产品方面的作用,特别提及智能数据标注、评测系统及云边融合服务等创新平台。AI 智能体成为新热点,预示人工智能在未来生产和服务中的核心地位,推动产业升级与新质生产力培育。
视频理解技术是计算机视觉的重要分支,能识别动作、检测事件并分析行为模式。基于 PaddleVideo 工具集,解析异常行为检测、体育动作分析及多模态标签等典型场景方案。重点介绍 PP-TSM 系列模型的精度与速度平衡优势,并提供从零开始的环境配置、模型训练及 C++ 推理部署实战步骤。同时总结训练 Loss 不降、推理慢等常见问题的排查思路,助力开发者将视频理解技术落地至实际业务。
Qwen-Image-Lightning 基于 Qwen 底座集成 Lightning 加速技术,将推理步数压缩至 4 步,显著降低显存占用并支持中文提示词。通过脚本可快速部署,适合 RTX 3090/4090 等主流显卡。文章涵盖环境准备、界面操作、提示词编写技巧及常见故障排查,帮助用户在几分钟内搭建本地 AI 绘画工作流,实现从文字到高清图像的生成。
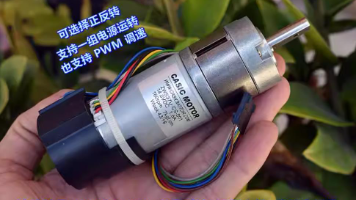
CASIC MOTOR ZWS37U-CS-001 是一款 14.8V 无刷直流减速电机,内置行星减速箱与编码器。详细记录其拆解过程,涵盖型号参数、内部结构分析、扭矩转速匹配及引脚定义。拆解步骤包括分离减速箱、齿轮组处理及电机本体检查。该电机适用于机器人底盘、精密传动等场景,配合麦克纳姆轮可实现全向移动,需使用 FOC 控制器实现闭环控制。
综述由AI生成C++ 中的类型转换机制,对比了传统 C 风格转换与现代 C++ 四种强制转换运算符(static_cast、reinterpret_cast、const_cast、dynamic_cast)。详细讲解了静态转换、重解释转换、常量属性转换及动态运行时类型识别(RTTI)的使用场景与风险。同时分析了 const 变量优化导致的存储差异问题,强调使用正确转换方式以避免未定义行为。
SLAM 回环检测在低纹理场景下常面临传统特征提取失效问题。本方案利用 LLM Agent 作为语义大脑,结合 Python 与 LangChain 框架,通过图像语义提取与轨迹解析实现位置匹配。无需本地部署大模型,支持云端 API 调用,有效解决复杂视觉场景下的定位难题,并提供轻量化落地思路及实时性优化建议。