
C++算法
环形链表检测、数组交集与随机链表复制
综述由AI生成环形链表检测通过哈希集合定位环入口,数组交集利用集合去重后遍历比对,随机链表复制展示了节点间关系映射的两种策略。涵盖三种经典数据结构问题的 C++ 解法,重点解析 STL 容器在指针操作中的应用及对比算法思想。
综述由AI生成环形链表检测通过哈希集合定位环入口,数组交集利用集合去重后遍历比对,随机链表复制展示了节点间关系映射的两种策略。涵盖三种经典数据结构问题的 C++ 解法,重点解析 STL 容器在指针操作中的应用及对比算法思想。
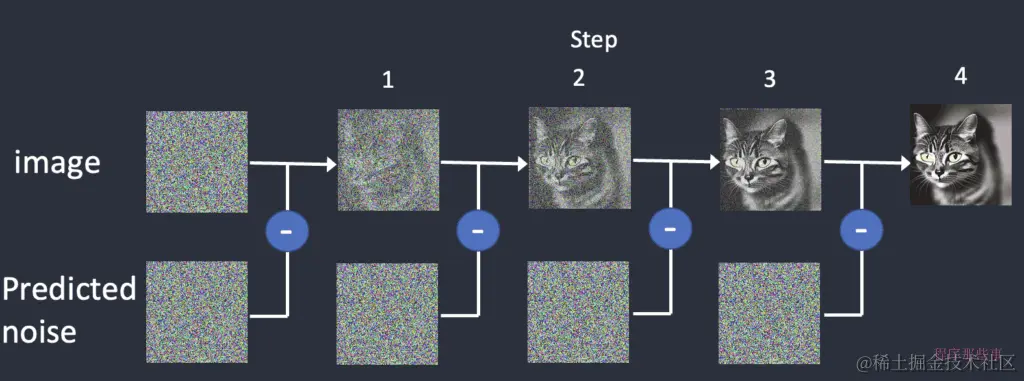
综述由AI生成详细解析了 Stable Diffusion 中的采样器机制,包括去噪原理、Noise Schedule 的作用以及各类采样器(如 Euler, DPM++, UniPC, Ancestral 等)的区别。文章重点分析了采样器的收敛性、速度和图像质量三个维度的表现,并提供了针对不同需求的实用选择建议。通过对比 ODE 与 SDE 底层原理,帮助读者理解为何某些采样器不可复现。此外,还补充了实战中的参数调优技巧及常见伪影问题的排查方法,旨…
综述由AI生成基于综述论文介绍次模函数(Submodular Function)及其在机器学习与人工智能中的应用。核心概念是集合函数的边际收益递减性质,类比于连续优化中的凸函数。文章阐述了数学定义、直观示例(如朋友价值、物品互补性)、信息论中的熵以及常见类型(如设施选址、集合覆盖)。重点在于其优化保证:对于子模最大化问题,贪心算法可提供 1-1/e 的近似最优解。主要应用场景涵盖文本摘要、数据集压缩、特征选择及主动学习等离散优化任务。
综述由AI生成Mac Mini M4 凭借 Apple Silicon 芯片优势,适合本地部署 AI 模型。内容演示了基于 Homebrew 和 Python 虚拟环境的配置流程,涵盖 Ollama 服务启动及 Llama 模型库的克隆安装步骤,为后续接入 ComfyUI 等工具打下基础。
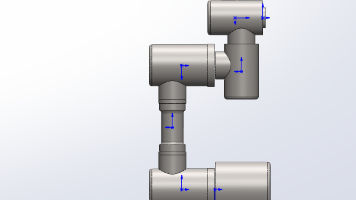
综述由AI生成介绍基于 D-H 参数的六轴机械臂正运动学建模方法。阐述了 D-H 四个核心参数定义及齐次变换矩阵构建过程,通过通用工业机械臂案例演示坐标系建立与参数表填写步骤。最后提供 Python 代码实现,结合 NumPy 计算变换矩阵并可视化末端位姿,验证理论模型的准确性。
动态规划解题模版包含状态表示、转移方程、初始化、填表顺序和返回值五个要素。文章涵盖第 N 个泰波那契数、三步问题、最小花费爬楼梯及解码方法等经典例题,提供 Java 代码实现及空间复杂度优化思路,帮助理解线性 DP 模型的应用。
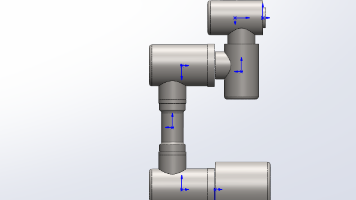
介绍六轴机械臂正运动学建模方法,重点讲解 D-H 参数法的四个核心参数定义及齐次变换矩阵计算流程。通过建立坐标系、填写参数表及矩阵乘法求解末端位姿,并结合 Python 代码实现可视化验证。内容涵盖理论推导、参数表构建实例及完整代码示例,适用于机器人运动学学习与开发参考。
综述由AI生成动态规划解题模版包含状态表示、转移方程、初始化、填表顺序及返回值五个要素。文章通过第 N 个泰波那契数、三步问题、最小花费爬楼梯和解码方法四个实例,演示了斐波那契类问题的状态定义与转移逻辑。提供 Java 代码实现,并针对前两个问题展示了空间复杂度从 O(N) 到 O(1) 的优化方案。
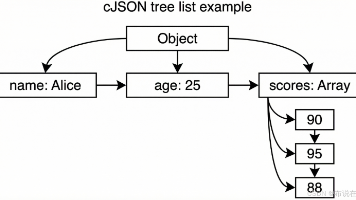
综述由AI生成cJSON 1.7.19 库的核心数据结构采用树状链表设计,通过位掩码管理节点类型。解析流程从 cJSON_Parse 入口递归分派至具体值类型,生成流程则反向遍历树结构输出字符串。文章详细梳理了内存管理、嵌套深度保护及 Doxygen 风格注释规范,并提供编译测试方法。
综述由AI生成机器人领域的旗舰顶会与细分方向顶会,包括 ICRA、IROS、CVPR 等,并提供了基于视觉算法基础的具身机器人学习路线。内容涵盖基础巩固、感知决策执行模块、实践项目及进阶方向,旨在帮助读者系统掌握从仿真到实物的全链路技术。
机器人领域研究主要依托旗舰顶会与细分方向会议。ICRA 与 IROS 覆盖全领域,CVPR 等聚焦视觉 SLAM,CoRL 与 NeurIPS 关注强化学习与具身智能。学习路径建议从 C++ 与 Python 基础入手,掌握 ROS2 开发环境,分阶段攻克感知、决策与执行模块。推荐通过仿真验证再迁移至实物,结合视觉算法优势逐步深入具身智能与大模型应用。
2048 小游戏基于 C++ 语言开发,涵盖棋盘初始化、随机数生成、用户指令解析、数字合并移动逻辑及胜负判定机制。核心功能包括二维数组管理、方向键输入处理、相同数值合并算法以及游戏状态检测。
综述由AI生成详细解析了机器人调度系统中的交通管制算法,涵盖传统路径规划如 A*、Dijkstra 及 D*算法,以及基于中央控制、局部规则和混合策略的交通流量控制方案。文章深入探讨了死锁、拥堵及多目标优化等关键挑战,并提供了 Python 实现示例。通过对比不同策略的优缺点,为仓库、工厂等场景下的多机器人协同调度提供了技术参考与解决方案。
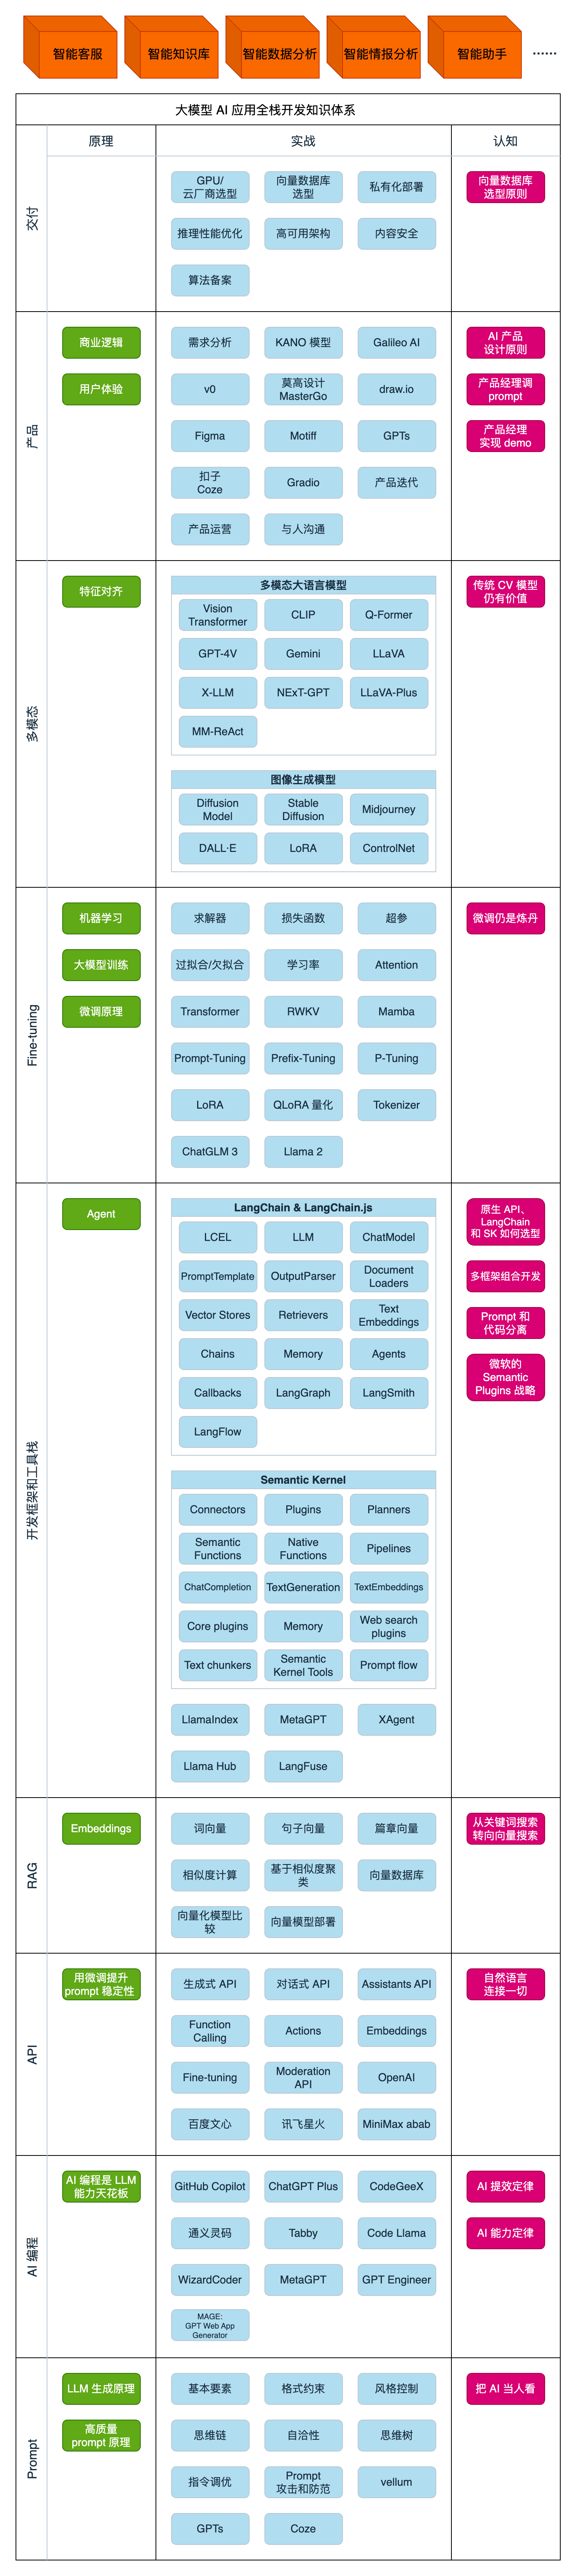
综述由AI生成大语言模型(LLM)的核心特点与六大能力,涵盖生成、总结、提取、分类、检索与改写。重点对比了 LLaMA 2、Falcon 180B、BLOOM、Vicuna、CodeGeeX 等主流开源模型的技术参数与应用场景。文章梳理了基于 LLaMA 的预训练、监督微调(SFT)及对齐(RLHF)三大技术阶段,并列举了国内外热门开源模型清单。最后提供了模型选型的关键因素,包括业务需求、精度要求、预算及硬件资源,并补充了关于显存需求、推理加速框架及…
AI 技术重塑产品经理工作模式,覆盖需求挖掘、原型设计、开发协同、测试验证及上线监控全流程。利用大模型 API 进行用户洞察、PRD 自动生成、任务拆解与自动化测试,结合智能灰度发布策略优化体验。强调产品经理应掌握 AI 工具整合能力,从执行转向战略决策,提升落地效率与产品质量。
综述由AI生成JavaScript 数组的核心内置方法,涵盖迭代遍历(map、filter、reduce 等)、修改原数组(splice、push 等)及返回新数组(slice、concat 等)三大类。重点解析了各方法的返回值、可变性及适用场景,通过基础与实战示例对比了 map 与 forEach、slice 与 splice 的区别,并补充了 reduce 初始值的影响及手动实现思路。旨在帮助开发者提升代码可读性,避免状态管理中的副作用问题,并应…
综述由AI生成JavaScript 的 filter 方法是 ES5 标准数组迭代方法,用于创建满足条件的新数组而不修改原数组。其核心概念、语法参数及回调函数用法,涵盖数字、字符串、对象数组过滤及特殊值处理。内容包含链式调用、去重、嵌套数组过滤、动态条件筛选等高级技巧,并提供表格数据筛选、接口数据清洗等实战案例。同时对比了 filter 与 map、find、reduce 等方法的区别,分析了原数组不变、this 指向、NaN 处理等常见问题,并给出…
GitHub Copilot 为学生提供免费认证。介绍通过 Python 脚本结合 GitHub API 进行身份验证的流程,涵盖 OAuth 授权、邮箱检测、材料上传及错误处理等关键技术点。同时分享 AI 辅助开发的实际体验与学习建议,强调理解原理的重要性而非单纯依赖工具。

Java 集合面试常考 ArrayList、LinkedList 及 Vector 的性能差异与线程安全机制。ArrayList 基于数组查询快但增删慢,Vector 线程安全但效率低。线程控制方面,sleep 不释放锁且属 Thread 类,wait 释放锁且属 Object 类,需在同步块中使用。掌握这些底层原理有助于应对中高级岗位的技术考核。
在免费 Google Colab 环境下利用 llama.cpp 加载 LLaMA-13B 模型,结合 LangChain 实现聊天、路由、记忆及 Python 代理功能。通过量化优化资源,展示开源大模型本地推理可行性。